This page refers to the robot strategy dialog in sürüm 6.12.207.
Geri Çağır :
Çevrim takım yolu önceden hesaplanır. Takım yolu üzerindeki her nokta için aşağıdaki veriler sağlanır:
-
Nokta konumu
-
Z ekseni yönü (X ve Y eksenleri tanımsız kalır)
6 Eksenli Endüstriyel Robotlar ile Geleneksel NC Makineleri Arasındaki Farklar
-
Gereksiz konfigürasyonlar:
omuz için 2, dirsek için 2 ve bilek için 2 → toplam 8 olası konfigürasyon. -
Gereksiz dönüşler (özellikle J4 ve J6'da):
Aynı Kartezyen yol, J6 girerek yürütülebilir [-180°, 180°] veya [180°, 540°] . -
TCP'nin (takım merkez noktası) gereksiz yönleri:
6 eksenli endüstriyel robotlar tam tanımlı bir takım yönü sağlar. X ve Y eksenleri önceden tanımlanmamışsa, olası yönler sonsuzdur.
Referans Konum İhtiyacı
Kısmen tanımsız yönü olan bir takım yolunu belirsizlik olmadan robot eklem konumlarına dönüştürmek için bir referans konumu gereklidir. Buradan şunları çıkarırız:
-
Robot referans konfigürasyonu (çevrim boyunca korunur).
-
Robot referans eklem açıları , ilk üretilen robot konumu buna uyacak şekilde ayarlanacaktır (eklem dönüşlerini, özellikle J4 ve J6'yı belirlemek için).
-
Referans TCP yönü , giriş takım yönünü tanımlamak için kullanılır.
Referans konumu şu şekilde tanımlanabilir:
-
Eklem formatı (robota özgü) → ileri kinematik yoluyla takım yönü,
-
Konfigürasyonlu Kartezyen format (genel) → ters kinematik yoluyla eklem konumları.
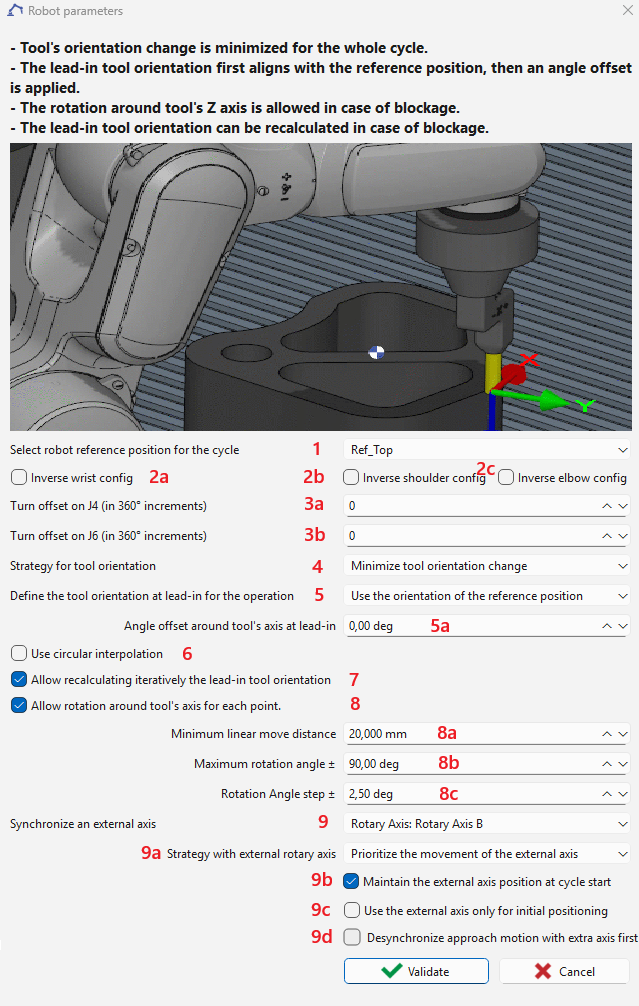
Robot Referans Konumu ( 1 )
Birden çok alt çevrim içeren bir çevrim için (örneğin, tek bir çevrim içinde birden çok deliği delme), referans konumu yalnızca ilk alt çevrime uygulanır. Sonraki tüm alt çevrimler için, robotun son eklem konumu referans olarak kullanılır.
Referans konumu seçilebilir. Varsayılan olarak, çevrimden önceki robot konumu kullanılır. Bu referans konumu şunlar için kullanılır:
-
Tanımlayın omuz-dirsek-bilek konfigürasyonu , çevrim boyunca korunur (seçeneklerle tersine çevrilebilir 2a , 2b , 2c ).
Birden çok alt çevrim içeren bir çevrim için (örneğin, tek bir çevrim içinde birden çok deliği delme), konfigürasyon ters çevirme yalnızca ilk alt çevrime uygulanır.
-
Bir referans eklem açısı konumu tanımlayın, böylece ilk üretilen eklem konumu ona mümkün olduğunca yakın olur. Bu, birden çok dönüşe sahip eksenlerdeki belirsizlikleri önler (genellikle J4 ve J6, bazen sonsuz). Daha fazla dönüş ayarlaması şunlarla uygulanabilir: 3a ve 3b .
Birden çok alt çevrim içeren bir çevrim için (örneğin, tek bir çevrim içinde birden çok deliği delme), J4 veya J6'nın dönüş ofseti yalnızca ilk alt çevrime uygulanır.
-
Bir referans TCP yönü (taşınan bir takım durumunda). Giriş takım yönü daha sonra şunlar olabilir:
-
bu referans yönüne hizalanmış ve bir ofset açısıyla döndürülmüş ( 5a ), veya
-
sabit bir ofset açısıyla takım yolu teğetine hizalanmış ( 5b ), seçeneğe bağlı olarak 5 .
-

Takım Yönü Yönetimi ( 4 )
-
İki mod mevcuttur:
-
Takım yönü değişimini en aza indir eksenel simetrik takımlar için
-
Yön, mümkün olduğunca kararlı tutulur.
-
Gerekirse, 8 numaralı seçenek etkinleştirildiğinde bu kural geçersiz kılınabilir.
-
-
Ofsetle takım yolu teğetini takip et bıçak gibi eksenel simetrik olmayan takımlar için
-
Bu Ofsetle takım yolu teğetini takip etme mod, teğet tanımsız olduğundan delme tipi çevrimler (delme, kılavuz çekme ve diş çekme) için geçerli değildir.
-
Sürekli bir hareket (doğrusal veya dairesel) erişilebilirlik, eklem sınırları veya tekillikler nedeniyle başarısız olursa, o zaman Yön değişimini en aza indir modunda, seçenek 8 etkinleştirildiğinde, yolu mümkün kılmak için TCP kendi Z ekseni etrafında döndürülebilir.
-
Dezavantajı: Bu, küçük mesafelerde büyük dönüşlere neden olabilir ve istenmeyen etkilere yol açabilir (örneğin, çapak alma işleminde aşırı kesme). Seçenekler 8a ve 8b bunu önlemeye yardımcı olur.
-
-
Yaklaşma, geri çekilme veya geri dönme noktaları (takımın parçayla temas halinde olmadığı) için, her iki modda da dönüşe izin verilir.
Harici Eksenler ( 9 )
Ek bir harici eksen tanımlanabilir:
-
Robotu hareket ettiren doğrusal eksen , robot eklem ekseniyle senkronize edilebilir.
-
Parçayı hareket ettiren döner eksen , robot eklem ekseniyle senkronize edilebilir.
-
Robot flanşına bağlı doğrusal eksen , takımın Z ekseni boyunca hareketini sağlar, yalnızca delme, kılavuz çekme veya diş çekme çevrimleri için seçilebilir. Bu eksen robot eklem ekseniyle senkronize edilemez ).

Eksenin bu iletişim kutusunda seçilebilmesi ve robot eksenleriyle senkronize edilebilmesi için sıfır olmayan bir tanımlayıcıya sahip olması gerekir.
Harici eksen senkronizasyonu durumunda, ek seçenekler 9a , 9b ve 9c mevcuttur.
9a — 7. Eksen ile Senkronizasyon Stratejisi
Robot ve 7. eksen arasındaki senkronizasyon stratejisini seçebilirsiniz:
-
7. eksen hareketine öncelik ver :
7. eksen hareketi, robotu harici eksene göre seçilen referans konum tarafından tanımlanan boylamsal konuma mümkün olduğunca yakın tutmak için önceliklendirilir. -
Takım yönü değişimini en aza indir :
Sistem, senkronize hareket sırasında takım yönündeki (referans tarafından tanımlanan takım çerçevesinin Z ekseni) değişimleri en aza indirir.
9b — Giriş Konumu Stratejisi
Sistemin giriş referans konumuna nasıl ulaşacağını seçebilirsiniz:
-
Yalnızca robot yaklaşımı :
Robot, harici eksen sabit kalırken referans konumuna hareket eder. -
Senkronize yaklaşım :
Hem robot hem de harici eksen, seçilen referans konumuna ulaşmak için eşzamanlı olarak hareket eder.
9c — Yol Yürütme Modu
Sonraki yolun şu şekilde yürütülüp yürütülmeyeceğini tanımlayabilirsiniz:
-
Hem robot hem de harici eksen tarafından , senkronize harekete izin vererek veya
-
Yalnızca robot tarafından , harici eksen yol yürütme sırasında sabit kalır. Bu modda, harici eksen yalnızca yaklaşma konumlandırması için kullanılır ve yol sırasındaki koordineli harekete katılmaz..
9d — Yaklaşma hareketini desenkronize etme
İlk yaklaşma noktasında eşzamanlı robot ve harici eksen hareketi sırasında bir çarpışma meydana gelirse, bu seçenek sıralı hareketi zorlamak için kullanılabilir: çarpışmayı önlemek için önce harici eksen, ardından robot hareket eder.
Ek Seçenekler
-
2a , 2b , 2c : Invert shoulder, elbow, or wrist configuration.
-
3a , 3b : Apply a turn offset to J4 or J6.
-
Örnek: J6, [-720°, 720°] ile sınırlıysa ve çevrimden önceki değeri 680° ise (üst sınıra yakın), -1 dönüş ofseti uygulamak referans J6'yı 320°'ye (680° – 360°) değiştirir.
-
-
5 : Select method for lead-in orientation offset.
Bu Takım yolu teğetinden ofset tanımlama yöntemi, teğet tanımsız olduğundan delme tipi çevrimler (delme, kılavuz çekme ve diş çekme) için geçerli değildir.
Birden çok alt çevrim içeren bir çevrim için (örneğin, tek bir çevrim içinde birden çok deliği delme), açı ofseti yalnızca ilk alt çevrime uygulanır. Sonraki tüm alt çevrimler için, robotun son eklem konumu referans olarak kullanılır ve ofset uygulanmaz.
-
6 : Activate circular interpolation.
-
7 : Çevrim başarısız olursa, GO2robot, belirtilen bir açı adımı kullanarak geçerli bir giriş yönünü yinelemeli olarak arar 8c . Başarılı olursa, değer 5a veya 5b yeni parametre ile güncellenir.
Geçerli bir giriş yönü arama, birden çok alt çevrim içeren çevrimler için (örneğin, tek bir çevrim içinde birden çok deliği delme) geçerli değildir.
-
8: enable tool orientation change in mode Minimize tool orientation change . 8a , 8b : Additional constraints to avoid excessive orientation changes.
Kısa mesafelerde sık veya aşırı yön değişiklikleri, genel hız düşüşü, titreşim veya yol doğruluğu kaybı gibi istenmeyen robot hareketi davranışlarına neden olabilir. Bu nedenle, bu seçeneği etkinleştirmeden önce 7. Seçeneği (giriş yönü arama) uygulamanız önerilir.