This page refers to the robot strategy dialog in Version 6.12.207.
Aufrufen :
Der Werkzeugweg des Zyklus wird im Voraus berechnet. Für jeden Punkt des Werkzeugwegs werden folgende Daten bereitgestellt:
-
Punktposition
-
Z-Achsen Orientierung (X und Y Achsen bleiben undefiniert)
Unterschiede zwischen 6-Achsen Industrierobotern und traditionellen NC-Maschinen
-
Redundante Konfigurationen:
2 für Schulter, 2 für Ellenbogen und 2 für Handgelenk → insgesamt 8 mögliche Konfigurationen. -
Redundante Drehungen (besonders bei J4 und J6):
Der gleiche kartesische Pfad kann mit J6 im Uhrzeigersinn ausgeführt werden [-180°, 180°] oder [180°, 540°] . -
Redundante Orientierungen des TCP (Werkzeugmittelpunkt):
6-Achsen Industrieroboter bieten eine vollständig definierte Werkzeugorientierung. Wenn die X- und Y-Achsen nicht im Voraus definiert sind, sind die möglichen Orientierungen unendlich.
Notwendigkeit einer Referenzposition
Um einen Werkzeugweg mit teilweise undefinierter Orientierung eindeutig in Roboter-Gelenkpositionen umzuwandeln, ist eine Referenzposition erforderlich. Von dieser werden extrahiert:
-
Roboter Referenzkonfiguration (wird während des gesamten Zyklus beibehalten).
-
Roboter Referenz Gelenkwinkel , an die sich die erste generierte Roboterposition anpasst (zur Bestimmung der Gelenkdrehungen, insbesondere J4 und J6).
-
Referenz TCP Orientierung , die zur Definition der Anfahrwerkzeugorientierung verwendet wird.
Die Referenzposition kann definiert werden als:
-
Gelenkformat (Roboter-spezifisch) → Werkzeugorientierung über Vorwärtskinematik,
-
Kartesisches Format mit Konfiguration (generisch) → Gelenkpositionen über Rückwärtskinematik.
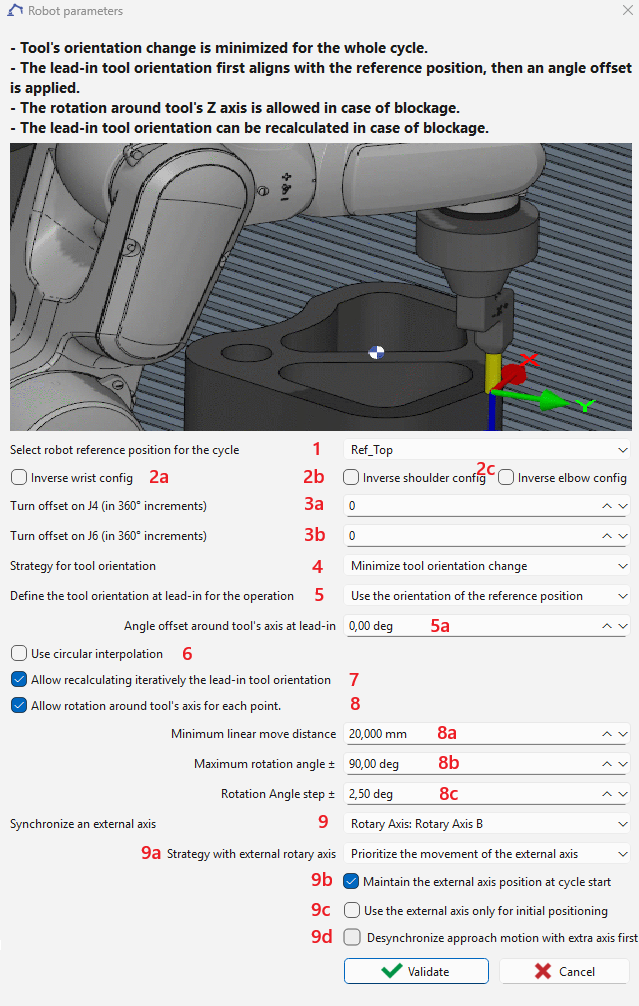
Roboter Referenzposition ( 1 )
Für einen Zyklus, der mehrere Unterzyklen enthält (z.B. Bohren mehrerer Löcher innerhalb eines Zyklus), wird die Referenzposition nur auf den ersten Unterzyklus angewendet. Für alle nachfolgenden Unterzyklen wird die letzte Gelenkposition des Roboters als Referenz verwendet.
Die Referenzposition kann ausgewählt werden. Standardmäßig wird die Position des Roboters vor dem Zyklus verwendet. Diese Referenzposition wird verwendet für:
-
Definieren Sie die Schulter-Ellenbogen-Handgelenk Konfiguration , die während des gesamten Zyklus beibehalten wird (kann durch Optionen 2a , 2b , 2c ).
Für einen Zyklus, der mehrere Unterzyklen enthält (z.B. Bohren mehrerer Löcher innerhalb eines Zyklus), wird die Konfigurationsumkehrung nur auf den ersten Unterzyklus angewendet.
-
Definieren Sie eine Referenz Gelenkwinkelposition , die verwendet wird, damit die erste generierte Gelenkposition ihr so nahe wie möglich kommt. Dies vermeidet Mehrdeutigkeiten bei Achsen mit mehreren Drehungen (häufig J4 und J6, manchmal endlos). Weitere Drehungsanpassungen können mit 3a und 3b .
Für einen Zyklus, der mehrere Unterzyklen enthält (z.B. Bohren mehrerer Löcher innerhalb eines Zyklus), wird der Drehungsversatz von J4 oder J6 nur auf den ersten Unterzyklus angewendet.
-
Schlagen Sie eine Referenz TCP Orientierung (im Falle eines mitgeführten Werkzeugs) vor. Die Anfahrwerkzeugorientierung kann dann sein:
-
an diese Referenzorientierung ausgerichtet und um einen Offset-Winkel gedreht ( 5a ), oder
-
an die Tangente des Werkzeugwegs mit einem festen Offset-Winkel ausgerichtet ( 5b ), abhängig von Option 5 .
-

Werkzeugorientierungsmanagement ( 4 )
-
Zwei Modi sind verfügbar:
-
Minimale Änderung der Werkzeugorientierung für achsensymmetrische Werkzeuge
-
Die Orientierung wird so stabil wie möglich gehalten.
-
Bei Bedarf kann diese Regel deaktiviert werden, wenn Option 8 aktiviert ist.
-
-
Folge Werkzeugweg Tangente mit Offset Für nicht achsensymmetrische Werkzeuge wie eine Schaufel
-
Der Folge Werkzeugweg Tangente mit Offset Modus ist nicht anwendbar für Bohrzyklen (Bohren, Gewindeschneiden und Fräsen), da die Tangente undefiniert ist.
-
Wenn eine kontinuierliche Bewegung (linear oder kreisförmig) aufgrund von Erreichbarkeit, Gelenkbeschränkungen oder Singularitäten fehlschlägt, dann kann in Minimale Orientierungsänderung Modus, mit aktivierter Option 8 aktiviert, das TCP um seine Z-Achse gedreht werden, um den Pfad machbar zu machen.
-
Nachteil: Dies kann zu großen Drehungen über kleine Distanzen führen, was zu unerwünschten Effekten führt (z.B. Überdrehen beim Entgraten). Optionen 8a und 8b helfen, dies zu verhindern.
-
-
Für Anfahr-, Rückzugs- oder Rückkehrpunkte (wo das Werkzeug keinen Kontakt mit dem Teil hat) ist die Drehung in beiden Modi immer erlaubt.
Externe Achsen ( 9 )
Eine zusätzliche externe Achse kann definiert werden:
-
Lineare Achse, die den Roboter bewegt , kann mit der Roboter-Gelenkachse synchronisiert werden.
-
Rotationsachse, die das Teil bewegt , kann mit der Roboter-Gelenkachse synchronisiert werden.
-
Lineare Achse, die am Roboterflansch befestigt ist , die das Werkzeug entlang der Z-Achse des TCP bewegt, nur für Bohr-, Gewindeschneid- oder Fräszyklen wählbar. Diese Achse kann nicht mit der Roboter-Gelenkachse synchronisiert werden ).

Die Achse muss eine von Null verschiedene Kennung haben, um in diesem Dialog zur Auswahl zu stehen und mit den Roboterachsen synchronisiert zu werden.
Bei externer Achsensynchronisation sind zusätzliche Optionen 9a , 9b und 9c verfügbar.
9a — Synchronisationsstrategie mit der 7. Achse
Sie können die Synchronisationsstrategie zwischen dem Roboter und der 7. Achse wählen:
-
Priorisiere 7. Achsenbewegung :
Die Bewegung der 7. Achse wird priorisiert, um den Roboter so nah wie möglich an der Längsposition zu halten, die durch die ausgewählte Referenzposition relativ zur externen Achse definiert ist. -
Minimale Änderung der Werkzeugorientierung :
Das System minimiert Schwankungen der Werkzeugorientierung (Z-Achse des Werkzeugrahmens, wie in der Referenz definiert) während der synchronisierten Bewegung.
9b — Anfahrstrategie
Sie können wählen, wie das System die Anfahrreferenzposition erreicht:
-
Nur Roboter Anfahrt :
Der Roboter bewegt sich zur Referenzposition, während die externe Achse stationär bleibt. -
Synchronisierte Anfahrt :
Sowohl der Roboter als auch die externe Achse bewegen sich gleichzeitig, um die ausgewählte Referenzposition zu erreichen.
9c — Pfadausführungsmodus
Sie können definieren, ob der nachfolgende Pfad ausgeführt wird:
-
Sowohl vom Roboter als auch von der externen Achse , was eine synchronisierte Bewegung ermöglicht, oder
-
Nur vom Roboter , wobei die externe Achse während der Pfadausführung fixiert bleibt. In diesem Modus wird die externe Achse nur für die Anfahrpositionierung verwendet und nimmt nicht an der koordinierten Bewegung während des Pfades teil.
9d — Wenn Anfahrbewegung desynchronisiert wird
Wenn bei gleichzeitiger Bewegung von Roboter und externer Achse am ersten Anfahrpunkt eine Kollision auftritt, kann diese Option verwendet werden, um eine sequentielle Bewegung zu erzwingen: Die externe Achse bewegt sich zuerst, gefolgt vom Roboter, um die Kollision zu vermeiden.
Zusätzliche Optionen
-
2a , 2b , 2c : Invert shoulder, elbow, or wrist configuration.
-
3a , 3b : Apply a turn offset to J4 or J6.
-
Beispiel: Wenn J6 auf [-720°, 720°] begrenzt ist und sein Wert vor dem Zyklus 680° (nahe der oberen Grenze) beträgt, ändert die Anwendung eines Drehungsversatzes von -1 die Referenz J6 auf 320° (680° – 360°).
-
-
5 : Select method for lead-in orientation offset.
Der Definition eines Versatzes von der Werkzeugwegtangente Methode ist nicht anwendbar für Bohrzyklen (Bohren, Gewindeschneiden und Fräsen), da die Tangente undefiniert ist.
Für einen Zyklus, der mehrere Unterzyklen enthält (z.B. Bohren mehrerer Löcher innerhalb eines Zyklus), wird der Winkelversatz nur auf den ersten Unterzyklus angewendet. Für alle nachfolgenden Unterzyklen wird die letzte Gelenkposition des Roboters als Referenz verwendet und der Versatz wird nicht angewendet.
-
6 : Activate circular interpolation.
-
7 : Wenn der Zyklus fehlschlägt, sucht GO2robot iterativ nach einer gültigen Anfahrorientierung, wobei ein in 8c definierter Winkel-Schritt verwendet wird. Bei Erfolg wird der Wert 5a oder 5b mit dem neuen Parameter aktualisiert.
Die Suche nach einer gültigen Anfahrorientierung ist nicht anwendbar für Zyklen, die mehrere Unterzyklen enthalten (z.B. Bohren mehrerer Löcher innerhalb eines Zyklus).
-
8: enable tool orientation change in mode Minimize tool orientation change . 8a , 8b : Additional constraints to avoid excessive orientation changes.
Häufige oder übermäßige Orientierungsänderungen über kurze Distanzen können zu unerwünschtem Roboterbewegungsverhalten führen, wie z.B. Geschwindigkeitsreduzierung, Vibrationen oder Verlust der Pfadgenauigkeit. Daher wird empfohlen, Option 7 (Suche nach Anfahrorientierung) anzuwenden, bevor diese Option aktiviert wird.