This page refers to the robot strategy dialog in versione 6.12.207.
Richiama :
Il percorso utensile del ciclo viene calcolato in anticipo. Per ogni punto del percorso utensile, vengono forniti i seguenti dati:
-
Posizione punto
-
Orientamento asse Z (assi X e Y rimangono indefiniti)
Differenze tra robot industriali a 6 assi e macchine CNC tradizionali
-
Configurazioni ridondanti:
2 per spalla, 2 per gomito e 2 per polso → totale di 8 configurazioni possibili. -
Giri ridondanti (specialmente su J4 e J6):
Lo stesso percorso cartesiano può essere eseguito con J6 che entra [-180°, 180°] o [180°, 540°] . -
Orientamenti ridondanti del TCP (tool center point):
I robot industriali a 6 assi forniscono un orientamento utensile completamente definito. Se gli assi X e Y non sono definiti in anticipo, gli orientamenti possibili sono infiniti.
Necessità di una Posizione di Riferimento
Per convertire un percorso utensile con orientamento parzialmente indefinito in posizioni articolate del robot senza ambiguità, è necessaria una posizione di riferimento . Da essa si estraggono:
-
Configurazione di riferimento del robot (mantenuta per tutto il ciclo).
-
Angoli articolati di riferimento del robot , a cui si adatterà la prima posizione del robot generata (per determinare i giri delle articolazioni, specialmente J4 e J6).
-
Orientamento di riferimento del TCP , utilizzato per definire l'orientamento dell'utensile in entrata.
La posizione di riferimento può essere definita come:
-
Formato articolato (specifico del robot) → orientamento utensile tramite cinematica diretta,
-
Formato cartesiano con configurazione (generico) → posizioni articolate tramite cinematica inversa.
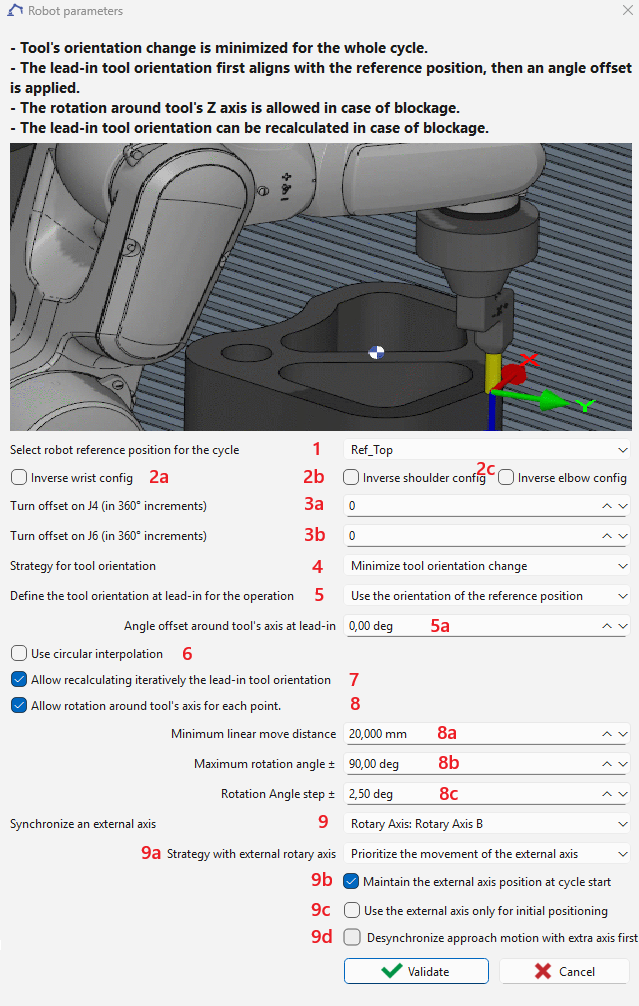
Posizione di Riferimento Robot ( 1 )
Per un ciclo contenente più sotto-cicli (es. foratura di più fori all'interno di un unico ciclo), la posizione di riferimento viene applicata solo al primo sotto-ciclo. Per tutti i successivi sotto-cicli, viene utilizzata l'ultima posizione articolata del robot come riferimento.
La posizione di riferimento può essere selezionata. Per impostazione predefinita, viene utilizzata la posizione del robot precedente al ciclo. Questa posizione di riferimento viene utilizzata per:
-
Definire la configurazione spalla-gomito-polso , mantenuta per tutto il ciclo (può essere invertita dalle opzioni 2a , 2b , 2c ).
Per un ciclo contenente più sotto-cicli (es. foratura di più fori all'interno di un unico ciclo), l'inversione della configurazione viene applicata solo al primo sotto-ciclo.
-
Definire un posizione angolare di riferimento , utilizzato in modo che la prima posizione articolata generata sia il più vicino possibile ad essa. Ciò evita ambiguità negli assi con giri multipli (comunemente J4 e J6, a volte senza fine). Ulteriori aggiustamenti di giro possono essere applicati con 3a e 3b .
Per un ciclo contenente più sotto-cicli (es. foratura di più fori all'interno di un unico ciclo), lo spostamento angolare di J4 o J6 viene applicato solo al primo sotto-ciclo.
-
Proporre un orientamento di riferimento del TCP (in caso di utensile trasportato). L'orientamento dell'utensile in entrata può quindi essere:
-
allineato a questo orientamento di riferimento e ruotato di un angolo di offset ( 5a ), o
-
allineato alla tangente del percorso utensile con un angolo di offset fisso ( 5b ), a seconda dell'opzione 5 .
-

Gestione Orientamento Utensile ( 4 )
-
Sono disponibili due modalità:
-
Minimizza variazione orientamento utensile per utensili ad asse simmetrico
-
L'orientamento viene mantenuto il più stabile possibile.
-
Se necessario, questa regola può essere sovrascritta quando l'opzione 8 è abilitata.
-
-
Segui tangente percorso utensile con offset Per utensili non ad asse simmetrico come una lama
-
La modalità Seguire la tangente del percorso utensile con offset non è applicabile ai cicli di tipo foratura (foratura, maschiatura e filettatura), poiché la tangente è indefinita.
-
Se uno spostamento continuo (lineare o circolare) fallisce a causa di raggiungibilità, limiti articolati o singolarità, allora in modalità Minimizza variazione orientamento , con l'opzione 8 abilitata, il TCP può essere ruotato attorno al suo asse Z per rendere il percorso fattibile.
-
Svantaggio: Ciò può causare grandi rotazioni su piccole distanze, portando a effetti indesiderati (es. sovrataglio nella sbavatura). Le opzioni 8a e 8b aiutano a prevenire ciò.
-
-
Per i punti di avvicinamento, ritiro o ritorno (dove l'utensile non è a contatto con il pezzo), la rotazione è sempre permessa in entrambe le modalità.
Assi Esterni ( 9 )
Può essere definito un asse esterno aggiuntivo:
-
Asse lineare che muove il robot , può essere sincronizzato con l'asse articolato del robot.
-
Asse rotativo che muove il pezzo , può essere sincronizzato con l'asse articolato del robot.
-
Asse lineare collegato alla flangia del robot , che muove l'utensile lungo l'asse Z del TCP, selezionabile solo per cicli di foratura, maschiatura o filettatura. Questo asse non può essere sincronizzato con l'asse articolato del robot ).

L'asse deve avere un identificatore diverso da zero per essere disponibile per la selezione in questa finestra di dialogo e per la sincronizzazione con gli assi del robot.
Nel caso di sincronizzazione dell'asse esterno, opzioni aggiuntive 9a , 9b e 9c sono disponibili.
9a — Strategia di Sincronizzazione con il 7° Asse
È possibile selezionare la strategia di sincronizzazione tra il robot e il 7° asse:
-
Prioritizza movimento 7° asse :
Il movimento del 7° asse è prioritario al fine di mantenere il robot il più vicino possibile alla posizione longitudinale definita dalla posizione di riferimento selezionata rispetto all'asse esterno. -
Minimizza variazione orientamento utensile :
Il sistema minimizza le variazioni nell'orientamento dell'utensile (asse Z del frame utensile, come definito dal riferimento) durante il movimento sincronizzato.
9b — Strategia di Posizione di Ingresso
È possibile scegliere come il sistema raggiunge la posizione di riferimento di ingresso:
-
Avvicinamento solo robot :
Il robot si muove verso la posizione di riferimento mentre l'asse esterno rimane fermo. -
Avvicinamento sincronizzato :
Sia il robot che l'asse esterno si muovono simultaneamente per raggiungere la posizione di riferimento selezionata.
9c — Modalità di Esecuzione del Percorso
È possibile definire se il percorso successivo viene eseguito:
-
Sia dal robot che dall'asse esterno , consentendo il movimento sincronizzato, o
-
Solo dal robot , con l'asse esterno che rimane fisso durante l'esecuzione del percorso. In questa modalità, l'asse esterno viene utilizzato solo per il posizionamento di avvicinamento e non partecipa al movimento coordinato durante il percorso.
9d — Se desincronizzare movimento di avvicinamento
Se si verifica una collisione durante il movimento simultaneo del robot e dell'asse esterno al primo punto di avvicinamento, questa opzione può essere utilizzata per imporre un movimento sequenziale: l'asse esterno si muove prima, seguito dal robot, per evitare la collisione.
Opzioni Aggiuntive
-
2a , 2b , 2c : Invert shoulder, elbow, or wrist configuration.
-
3a , 3b : Apply a turn offset to J4 or J6.
-
Esempio: Se J6 è limitato a [-720°, 720°] e il suo valore prima del ciclo è 680° (vicino al limite superiore), l'applicazione di uno spostamento angolare di -1 cambia il riferimento J6 a 320° (680° – 360°).
-
-
5 : Select method for lead-in orientation offset.
La modalità Definire uno spostamento dalla tangente del percorso utensile metodo non è applicabile ai cicli di tipo foratura (foratura, maschiatura e filettatura), poiché la tangente è indefinita.
Per un ciclo contenente più sotto-cicli (es. foratura di più fori all'interno di un unico ciclo), lo spostamento angolare viene applicato solo al primo sotto-ciclo. Per tutti i successivi sotto-cicli, viene utilizzata l'ultima posizione articolata del robot come riferimento e lo spostamento non verrà applicato.
-
6 : Activate circular interpolation.
-
7 : Se il ciclo fallisce, GO2robot cerca iterativamente un orientamento di ingresso valido, utilizzando un passo angolare definito in 8c . Se ha successo, il valore 5a o 5b viene aggiornato con il nuovo parametro.
La ricerca di un orientamento di ingresso valido non è applicabile ai cicli contenenti più sotto-cicli (es. foratura di più fori all'interno di un unico ciclo).
-
8: enable tool orientation change in mode Minimize tool orientation change . 8a , 8b : Additional constraints to avoid excessive orientation changes.
Cambiamenti di orientamento frequenti o eccessivi su brevi distanze possono portare a comportamenti indesiderati del movimento del robot, come riduzione della velocità complessiva, vibrazioni o perdita di precisione del percorso. Pertanto, si consiglia di applicare l'Opzione 7 (ricerca orientamento di ingresso) prima di abilitare questa opzione.