This page refers to the robot strategy dialog in 버전 6.12.207.
호출 :
사이클의 공구 경로는 미리 계산됩니다. 공구 경로의 각 지점에 대해 다음 데이터가 제공됩니다:
-
포인트 위치
-
Z축 방향 (X 및 Y축은 정의되지 않은 상태로 유지됨)
6축 산업용 로봇과 기존 NC 기계의 차이점
-
중복 구성:
어깨 2개, 팔꿈치 2개, 손목 2개 → 총 8가지 가능한 구성. -
중복 회전 (특히 J4 및 J6에서):
동일한 직교 경로를 J6가 진입하여 실행할 수 있습니다. [-180°, 180°] 또는 [180°, 540°] . -
TCP(공구 중심점)의 중복 방향:
6축 산업용 로봇은 완전히 정의된 공구 방향을 제공합니다. X축과 Y축이 미리 정의되지 않은 경우 가능한 방향은 무한합니다.
기준 위치 필요
부분적으로 정의되지 않은 방향의 공구 경로를 모호함 없이 로봇 조인트 위치로 변환하려면 기준 위치 가 필요합니다. 여기서 다음을 추출합니다:
-
로봇 기준 구성 (사이클 전체에 걸쳐 유지됨).
-
로봇 기준 조인트 각도 첫 번째 생성된 로봇 위치가 여기에 맞춰집니다 (조인트 회전, 특히 J4 및 J6를 결정하기 위해).
-
기준 TCP 방향 리드인 공구 방향을 정의하는 데 사용됩니다.
기준 위치는 다음과 같이 정의할 수 있습니다:
-
조인트 형식 (로봇별) → 순방향 키네매틱스를 통한 공구 방향,
-
구성(일반)을 포함한 직교 형식 → 역방향 키네매틱스를 통한 조인트 위치.
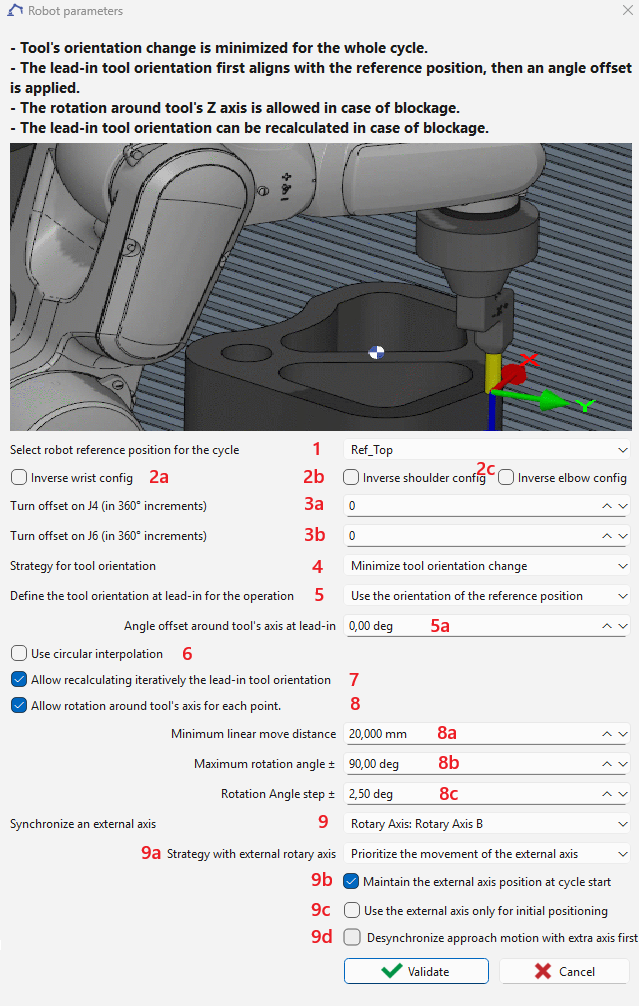
로봇 기준 위치 ( 1 )
여러 하위 사이클을 포함하는 사이클의 경우 (예: 단일 사이클 내에서 여러 구멍 드릴링), 기준 위치는 첫 번째 하위 사이클에만 적용됩니다. 후속 하위 사이클의 경우, 로봇의 마지막 조인트 위치가 기준으로 사용됩니다.
기준 위치를 선택할 수 있습니다. 기본적으로 사이클 이전의 로봇 위치가 사용됩니다. 이 기준 위치는 다음을 위해 사용됩니다:
-
정의하십시오 어깨-팔꿈치-손목 구성 사이클 전체에 걸쳐 유지됩니다 (옵션으로 반전 가능 2a , 2b , 2c ).
여러 하위 사이클을 포함하는 사이클의 경우 (예: 단일 사이클 내에서 여러 구멍 드릴링), 구성 반전은 첫 번째 하위 사이클에만 적용됩니다.
-
정의하십시오 기준 조인트 각도 위치 첫 번째 생성된 조인트 위치가 가능한 한 가깝도록 합니다. 이는 여러 회전이 있는 축(일반적으로 J4 및 J6, 때로는 무한대)의 모호성을 피합니다. 추가 회전 조정은 다음을 사용하여 적용할 수 있습니다. 3a 및 3b .
여러 하위 사이클을 포함하는 사이클의 경우 (예: 단일 사이클 내에서 여러 구멍 드릴링), J4 또는 J6의 회전 오프셋은 첫 번째 하위 사이클에만 적용됩니다.
-
제안하십시오 기준 TCP 방향 (운반되는 공구의 경우). 그런 다음 리드인 공구 방향은 다음과 같을 수 있습니다:
-
이 기준 방향에 맞춰지고 오프셋 각도로 회전됨 ( 5a ), 또는
-
고정 오프셋 각도로 공구 경로 접선에 맞춰짐 ( 5b ), 옵션에 따라 5 .
-

공구 방향 관리 ( 4 )
-
두 가지 모드를 사용할 수 있습니다:
-
공구 방향 변경 최소화 축 대칭 공구의 경우
-
방향은 가능한 한 안정적으로 유지됩니다.
-
필요한 경우 옵션 8이 활성화된 경우 이 규칙을 재정의할 수 있습니다.
-
-
오프셋을 사용하여 공구 경로 접선 따르기 블레이드와 같은 축 대칭이 아닌 공구의 경우
-
이 오프셋을 사용하여 공구 경로 접선 따르기 모드는 접선이 정의되지 않았기 때문에 드릴링, 태핑 및 스레딩과 같은 드릴링 유형 사이클에는 적용되지 않습니다.
-
연속 이동(선형 또는 원형)이 도달 가능성, 조인트 제한 또는 특이점으로 인해 실패하는 경우, 방향 변경 최소화 모드에서 옵션 8 활성화되면 TCP를 Z축 주위로 회전시켜 경로를 실현 가능하게 할 수 있습니다.
-
단점: 이는 짧은 거리에서 큰 회전을 유발하여 바람직하지 않은 효과(예: 디버링 시 과절삭)를 일으킬 수 있습니다. 옵션 8a 및 8b 는 이를 방지하는 데 도움이 됩니다.
-
-
접근, 복귀 또는 복귀 지점(공구가 부품과 접촉하지 않는 경우)의 경우, 두 모드 모두에서 회전이 항상 허용됩니다.
외부 축 ( 9 )
추가 외부 축을 정의할 수 있습니다:
-
로봇을 이동시키는 선형 축 로봇 조인트 축과 동기화될 수 있습니다.
-
부품을 이동시키는 회전 축 로봇 조인트 축과 동기화될 수 있습니다.
-
로봇 플랜지에 부착된 선형 축 TCP의 Z축을 따라 공구를 이동시키며, 드릴링, 태핑 또는 스레딩 사이클에만 선택 가능합니다. 이 축은 로봇 조인트 축과 동기화될 수 없습니다 ).

축은 이 대화 상자에서 선택 가능하고 로봇 축과 동기화되려면 0이 아닌 식별자를 가져야 합니다.
외부 축 동기화의 경우 추가 옵션 9a , 9b 및 9c 를 사용할 수 있습니다.
9a — 7번째 축과의 동기화 전략
로봇과 7번째 축 간의 동기화 전략을 선택할 수 있습니다:
-
7번째 축 이동 우선 :
7번째 축 이동은 로봇이 외부 축에 대한 선택된 기준 위치에 상대적인 종방향 위치에 최대한 가깝게 유지하기 위해 우선순위가 지정됩니다. -
공구 방향 변경 최소화 :
시스템은 동기화된 이동 중에 공구 방향(기준에 의해 정의된 공구 프레임의 Z축)의 변화를 최소화합니다.
9b — 리드인 위치 전략
시스템이 리드인 기준 위치에 도달하는 방법을 선택할 수 있습니다:
-
로봇만 접근 :
로봇은 외부 축이 고정된 상태로 기준 위치로 이동합니다. -
동기화된 접근 :
로봇과 외부 축 모두 선택된 기준 위치에 도달하기 위해 동시에 이동합니다.
9c — 경로 실행 모드
후속 경로가 실행되는지 여부를 정의할 수 있습니다:
-
로봇과 외부 축 모두에 의해 동기화된 모션을 허용하거나,
-
로봇만으로 경로 실행 중 외부 축은 고정된 상태로 유지됩니다. 이 모드에서는 외부 축이 접근 위치 지정에만 사용되며 경로 중 협조 운동에는 참여하지 않습니다.
9d — 접근 모션 비동기화 시
첫 번째 접근 지점에서 로봇과 외부 축의 동시 이동 중에 충돌이 발생하는 경우, 이 옵션을 사용하여 순차 이동을 강제할 수 있습니다. 충돌을 피하기 위해 외부 축이 먼저 이동한 다음 로봇이 이동합니다.
추가 옵션
-
2a , 2b , 2c : Invert shoulder, elbow, or wrist configuration.
-
3a , 3b : Apply a turn offset to J4 or J6.
-
예시: J6가 [-720°, 720°]로 제한되고 사이클 이전의 값이 680°(상한선 근처)인 경우, -1의 회전 오프셋을 적용하면 기준 J6가 320°(680° – 360°)로 변경됩니다.
-
-
5 : Select method for lead-in orientation offset.
이 공구 경로 접선에서 오프셋 정의 모드는 접선이 정의되지 않았기 때문에 드릴링, 태핑 및 스레딩과 같은 드릴링 유형 사이클에는 적용되지 않습니다.
여러 하위 사이클을 포함하는 사이클의 경우 (예: 단일 사이클 내에서 여러 구멍 드릴링), 각도 오프셋은 첫 번째 하위 사이클에만 적용됩니다. 후속 하위 사이클의 경우, 로봇의 마지막 조인트 위치가 기준으로 사용되며 오프셋은 적용되지 않습니다.
-
6 : Activate circular interpolation.
-
7 : 사이클이 실패하면 GO2robot은 8c 에 정의된 각도 단계로 유효한 리드인 방향을 반복적으로 검색합니다. 성공하면 값 5a 또는 5b 은 새 매개변수로 업데이트됩니다.
유효한 리드인 방향 검색은 여러 하위 사이클을 포함하는 사이클(예: 단일 사이클 내에서 여러 구멍 드릴링)에는 적용되지 않습니다.
-
8: enable tool orientation change in mode Minimize tool orientation change . 8a , 8b : Additional constraints to avoid excessive orientation changes.
짧은 거리에서 빈번하거나 과도한 방향 변경은 전반적인 속도 감소, 진동 또는 경로 정확도 손실과 같은 바람직하지 않은 로봇 동작을 유발할 수 있습니다. 따라서 이 옵션을 활성화하기 전에 옵션 7(리드인 방향 검색)을 적용하는 것이 좋습니다.